


SLAM 的核心问题是同时估计机器人位姿和环境地图。本文保留 EKFSLAM、FastSLAM、GraphBasedSLAM 和 ICP 的原有资料入口;这些条目是学习索引,不将示意动画当作本文新完成的实验。
解决问题
自主定位和导航
常用算法
EKFSLAM
原理
测试
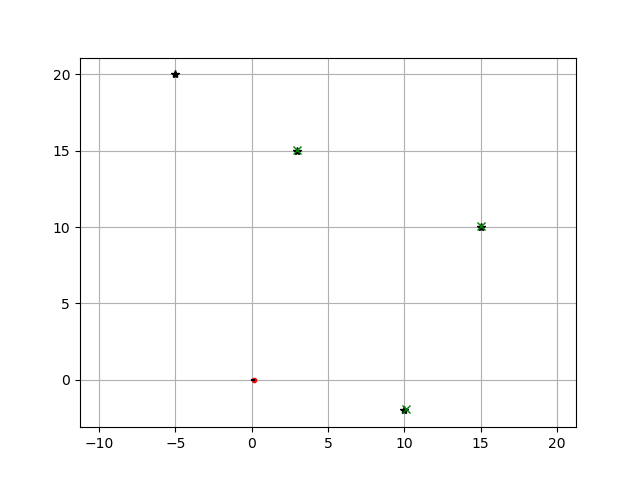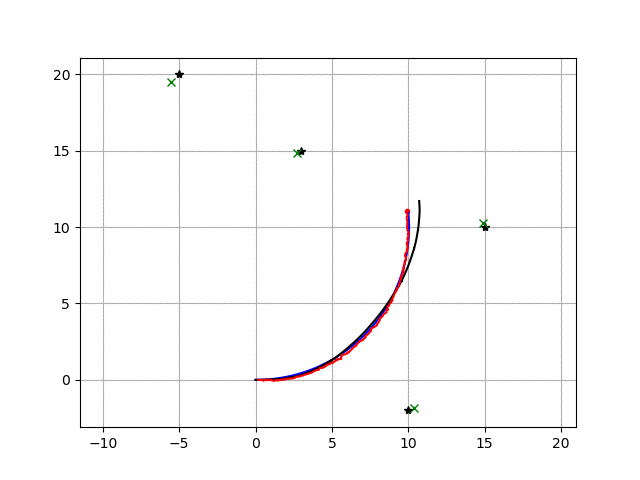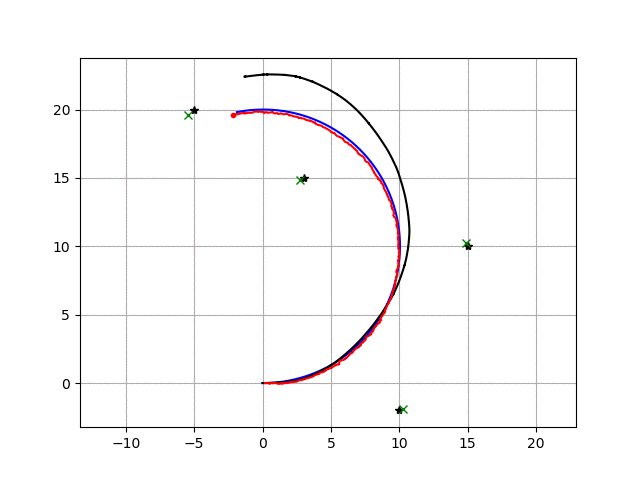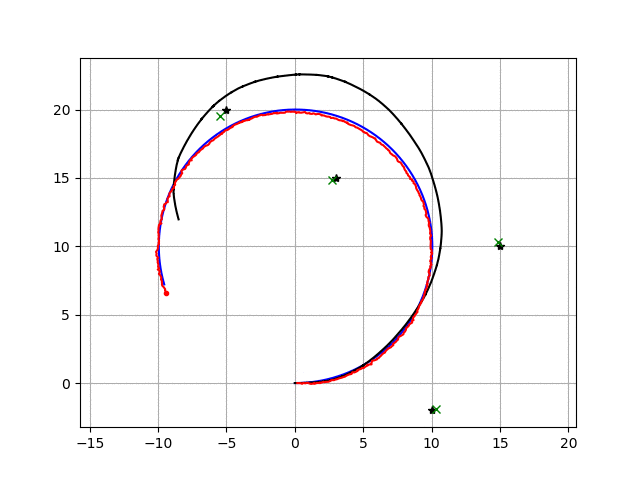
FastSLAM1
原理
测试
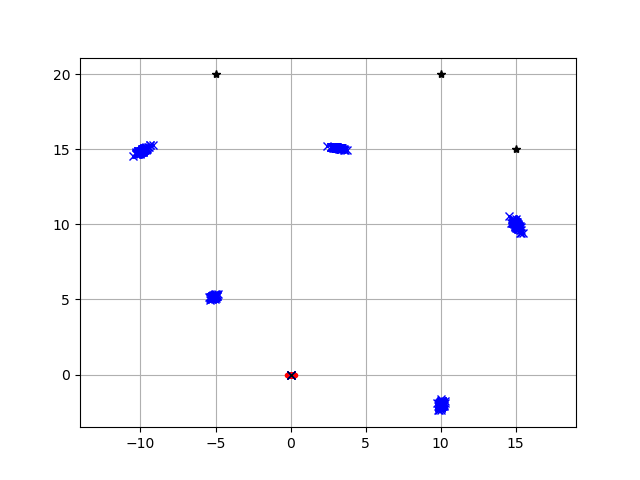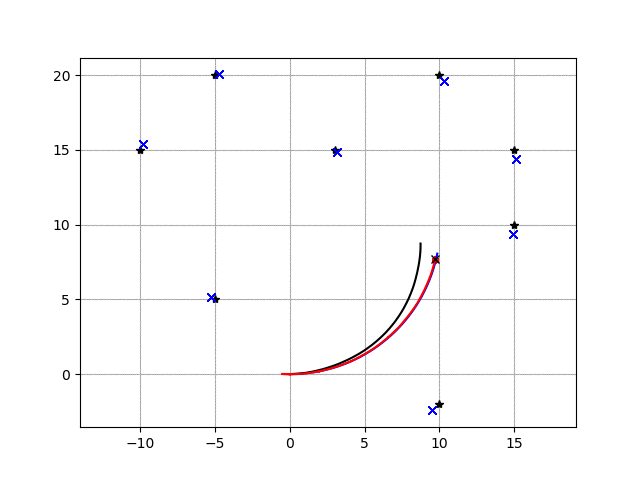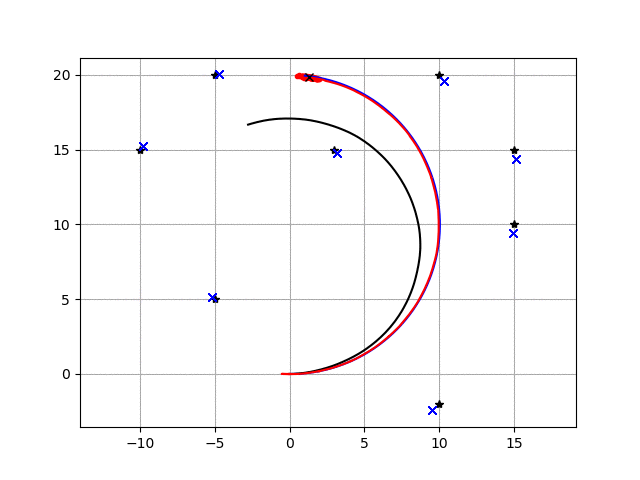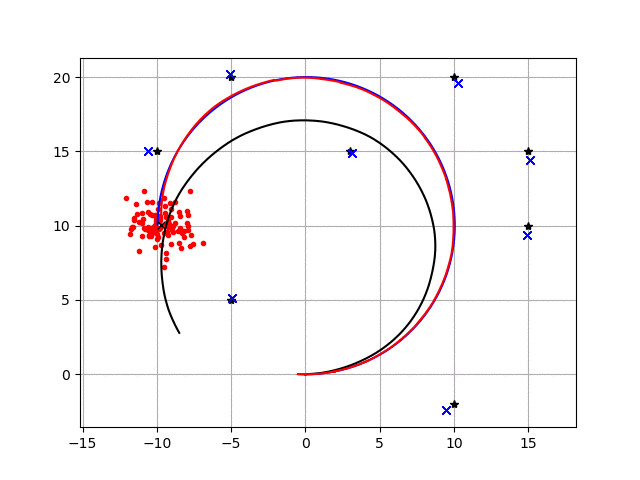
FastSLAM2
原理
测试

GraphBasedSLAM
原理
测试
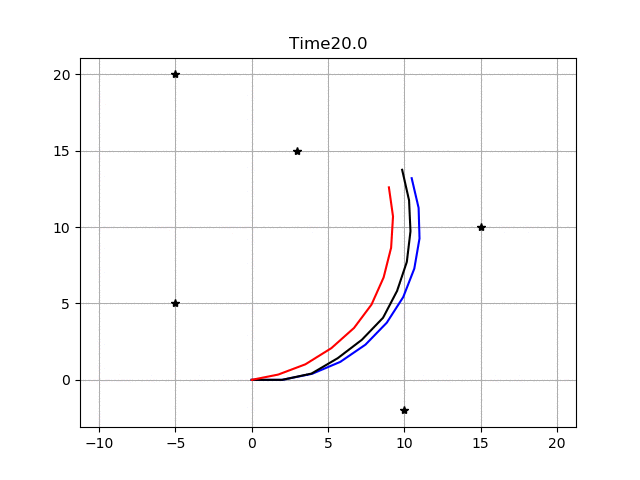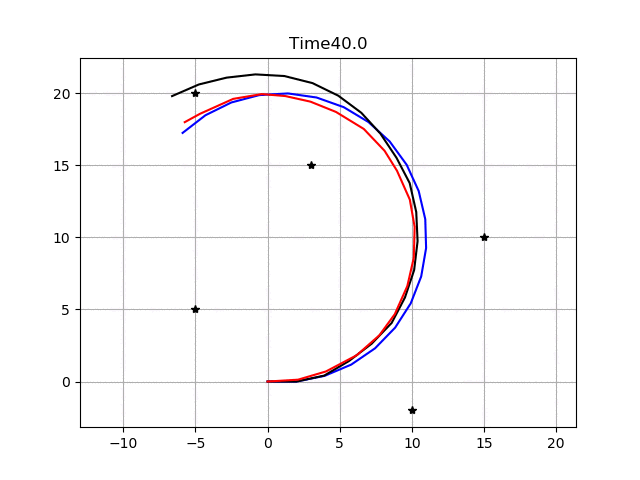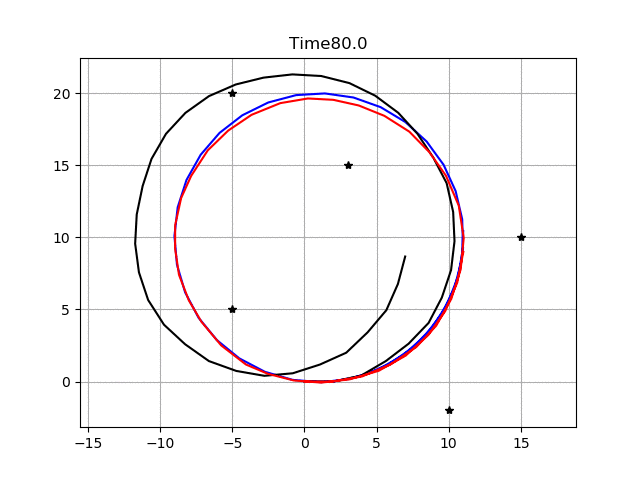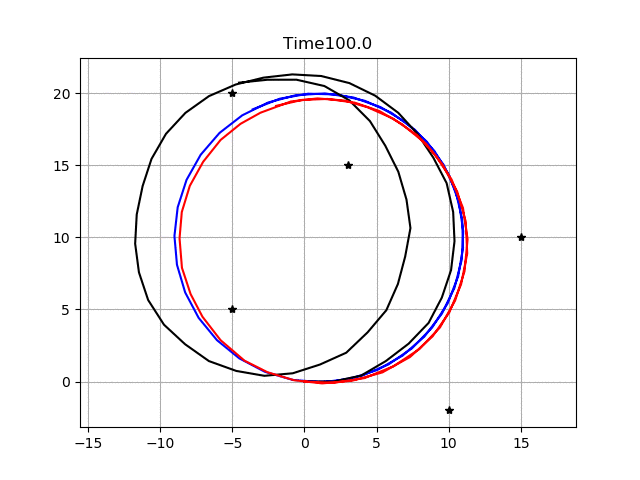
iterative_closest_point
原理
测试
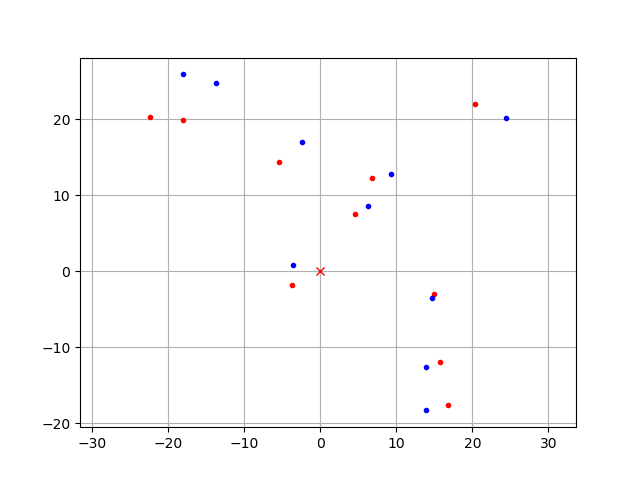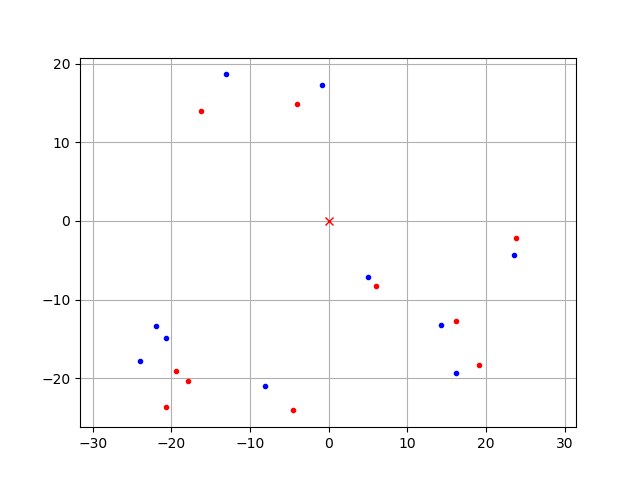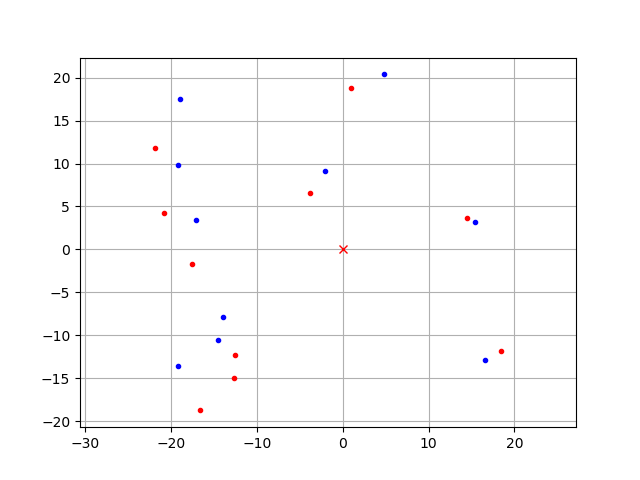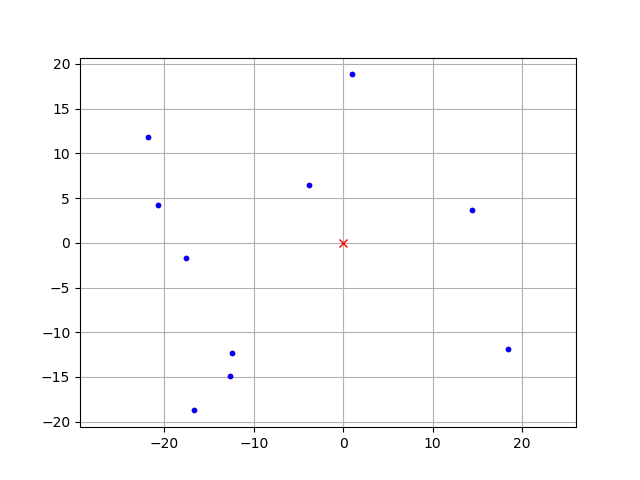

SLAM 与其他导航任务的区别
PythonRobotics 的 SLAM 文档明确,SLAM 同时估计机器人位姿和环境地图。本文的算法条目用于查阅这些方法,并不把建图、定位和完整导航系统视为相同概念;原有动画没有新增的统一测试条件,不能直接用于性能排名。
参考:官方说明。
评论区